Axis Robotics 开源最大规模 Franka 机械臂仿真数据集之一,用于物理AI

cointelegraph發佈於 2026-09-04更新於 2026-09-04

文章摘要

2026年9月4日,Axis Robotics开源了Axis Sim Dataset V1,这是一个针对Franka机械臂的大规模开源仿真数据集,包含超过5万条人工遥操作轨迹、207个操作任务和6万多个场景变体。该数据集在Hugging Face上已被下载超16万次。 研究表明,使用V1数据集进行持续预训练能有效提升模型性能,例如在LIBERO-Plus基准上将π0.5模型成功率从83.9%提升至88.8%,并显著优于同等数据量的基线。这表明数据多样性和覆盖范围比单条轨迹的“洁净度”更重要。 该数据集是Axis物理AI复合数据引擎的一部分,该引擎还包括以自我为中心的真实世界采集、人形机器人移动操作和人工监督的DAgger后期训练。Axis已与Booster Robotics等机器人本体公司合作,利用仿真数据构建特定本体的模型先验,大幅减少真实机器人演示的需求。 公司由来自多所高校的研究人员和连续创业者创立,并获得了1200万美元的种子轮融资。所有研究论文、项目页面、数据集和训练代码均已公开。

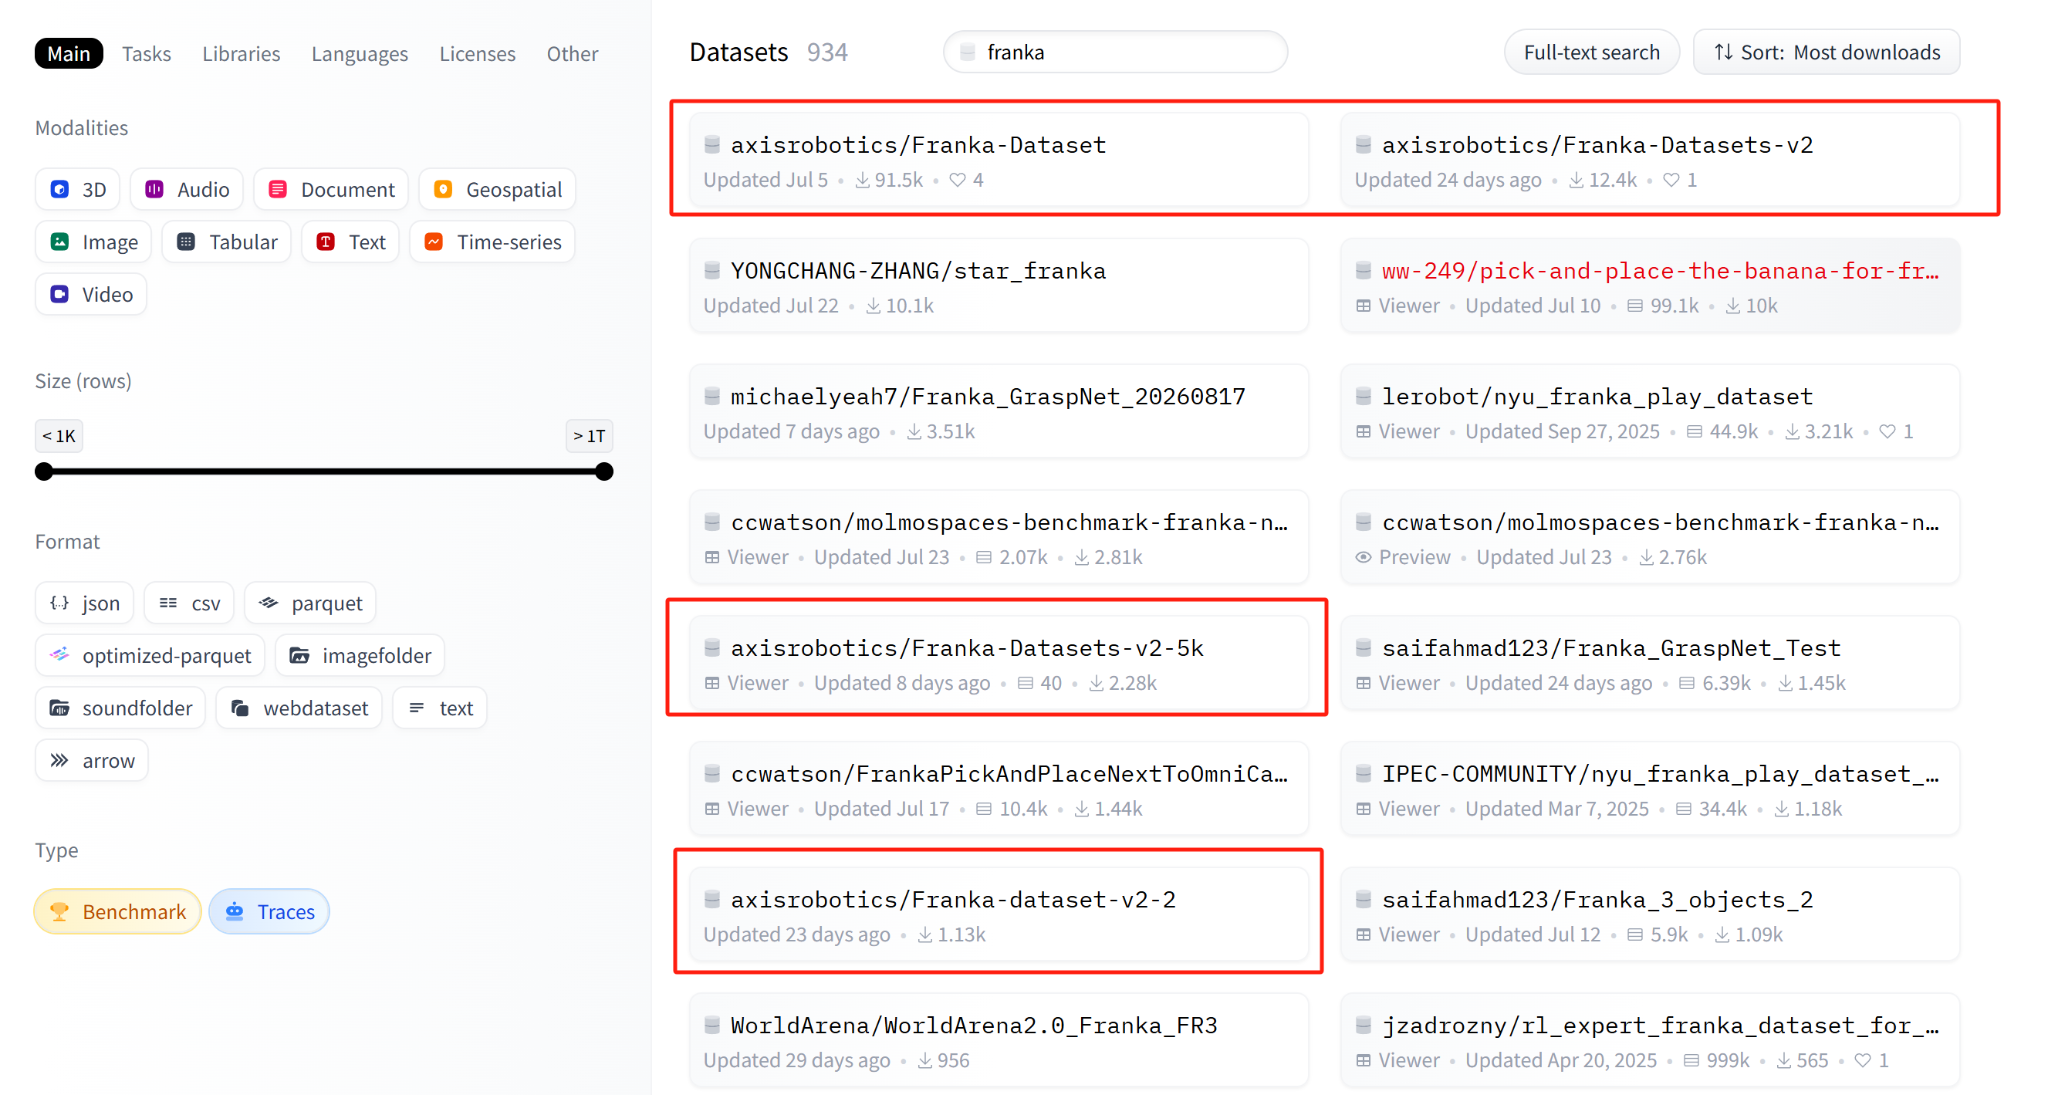
2026年9月4日 – Axis Robotics 发布了 Axis Sim Dataset V1,这是用于 Franka 机械臂操作的最大规模开源仿真数据集之一,完整数据集、训练代码和基准测试均已公开发布。V1 基于超过 50,000 条人工遥操作仿真轨迹构建,涵盖 207 个操作任务和在模拟 Franka Research 3 机械臂上的 60,000 多种场景变体。

该数据集已获得超过 160,000 次下载,使其成为 Hugging Face 上下载量最大的开源仿真 Franka 操作数据集。在基准测试中,在 V1 上进行持续预训练提升了 π0.5 的性能,并超越了同等数据量的 RoboCasa 基线,所有结果均公开且可验证。
Axis Robotics 正在为物理AI构建终极的复合数据引擎,这是一个垂直集成的系统,涵盖大规模仿真、以自我为中心的真实世界捕捉、人形机器人移动操作以及由人类把关的DAgger后训练。该公司获得了由 Hack VC 领投,Nomad Capital、Pi Network Ventures、10K Ventures 和天使投资人参与的 1200 万美元种子轮融资。

对“仅限洁净数据”设想的挑战

机器人学中的一个常见假设是,示范数据从一开始就必须接近最优——筛选出专家轨迹,标准化设置,并在模仿学习开始前丢弃所有有噪声的数据。Axis 的观点恰恰相反:数据质量体现在分布层面,而非单个轨迹层面。当一个足够庞大和多样的人群产生嘈杂、次优的轨迹且其误差不相关时,噪声会相互抵消,一个有效的策略将在训练过程中保留下来。

Axis Sim Dataset V1 将这一观点付诸公开测试。其轨迹涵盖拾取放置、堆叠、倾倒、关节对象操作和工具使用,所有数据均通过 Axis 基于浏览器的遥操作平台 Axis Hub,由分布式的普通人群(而非单一专家团队)收集完成。该数据集是与来自加州大学伯克利分校、约翰斯·霍普金斯大学、密歇根大学等机构的研究人员共同构建的。

可扩展的结果

在 LIBERO-Plus 基准测试上,使用 V1 进行持续预训练将 π0.5 的成功率从 83.9% 提升至 88.8%,并以 37.3% 的优势超越了同等数据量的 RoboCasa365 基线。随着预训练数据从数据集的 25% 扩展到 100%,性能持续提升,未出现饱和迹象,证明性能提升源于数据多样性和覆盖率,而非一次性增益。最大的改进出现在摄像机、传感器噪声和布局扰动条件下,这些正是 Axis 在数据生成过程中随机化的维度。
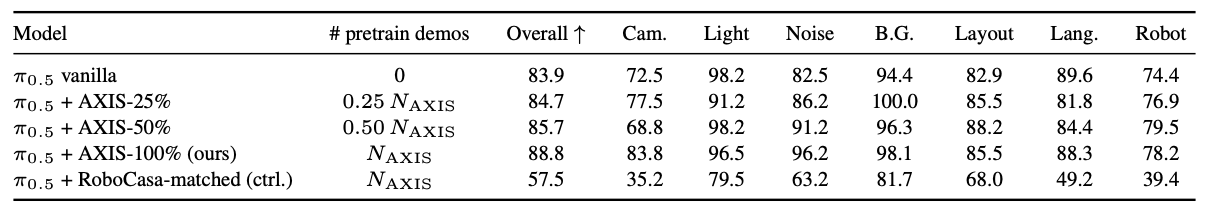
该团队表示 V2 已在开发中,规模将扩大到 1,200 个任务下的 120 万条轨迹,并展示了跨具体化(cross-embodiment)泛化能力以及跨多个 VLA 模型的结果,表明次优的仿真数据也能训练出鲁棒的策略。

数据集背后的引擎

该数据集是一个更大、持续复合增长的数据引擎的产出之一。传统数据供应商按照固定规范收集数据然后停止,而 Axis 则根据模型性能和失败案例来决定下一步应该收集什么,从而使每一轮训练都为下一轮提供信息。该引擎采用跨四条数据线的混合策略,目前所有四条线均已规模化运行:

  • 仿真:在 Axis Hub(Base 链上排名前三的 dApp)上,超过 200,000 名分布式贡献者已在 13 种具体化机器人上生成了 470 万+条轨迹。
  • 自我中心视角:一个由 1,000 多名经过质量控制培训的全职采集员管理的网络,在 14 个行业的真实家庭和商业环境中捕捉第一人称活动数据:已存储 200,000+ 小时,且每天以 4,000+ 小时的速度增长,并提供 Vicon 验证的手部姿态数据。
  • 移动操作:通过硬件无关的遥操作,在真实人形机器人(Unitree G1, Booster T2)上结合移动性与灵巧性,积累了 500+ 小时数据。
  • 人类把关的 DAgger 后训练:针对部署边缘案例,进行了 500+ 小时的人机协作纠正数据收集。

每个任务和轨迹都在 Base 链上记录以确保可追溯性,贡献者因其经过验证的工作质量而获得奖励。

从开放数据到商业部署

除了开源仿真数据,Axis 还直接与机器人具体化公司合作,构建定制化、针对特定具体化的数据流水线和模型先验。

作为 Booster Robotics 的首个仿真数据合作伙伴,Axis 将 Booster 的真实工作空间重建为任务对齐的数字孪生体,让分布式贡献者在其上收集了 42,000+ 条仿真记录,并将其提炼为一个 Booster 专用的模型先验。仅使用 30 个真实机器人演示,该先验就达到了 87.5% 的成功率,而未经调整的 π0.5 仅为 37.5%,达到了使用一半真实世界演示数据的 π0.5 的水平。

其他合作伙伴涵盖具体化公司(Feagine Robotics)、模型公司(Manycore Tech, Dexmal)和工业自动化公司(Lotus Cars, Geely Auto)。Axis 还为链上机器人网络(如 Solana 上的 BitRobot 和 Bittensor 上的 OpenRoboto)提供支持。

重新定义物理AI的数据基础

“物理AI的未来不是一次性的静态数据集,” Axis Robotics 创始人 Chris Feng 说,“而是一个持续产生模型下一步所需数据的引擎。规模带来广泛的覆盖率。多样性保持噪声的无偏性。闭环将每一次失败转化为进步。这就是复合增长。”

Axis 由来自加州大学伯克利分校、卡内基梅隆大学、佐治亚理工学院和上海交通大学的研究人员,以及曾将消费级平台扩展到超过 3000 万用户的连续创业者共同创立。其研究由佐治亚理工学院助理教授 Jiachen Li 担任顾问。

论文链接:https://arxiv.org/abs/2607.21588
项目页面:https://axisaiorg.github.io/AXIS-V1/
数据集链接:https://huggingface.co/datasets/axisrobotics/Franka-Dataset
Github 代码库:https://github.com/AxisAIOrg/Axis-V1-Training

熱門幣種推薦

相關問答

QAxis Robotics 开源了什么数据集,其主要内容是什么?

AAxis Robotics 开源了 Axis Sim Dataset V1,这是一个用于 Franka 机械臂操作的大规模开源仿真数据集。该数据集包含了超过 50,000 条通过远程操作(Teleoperation)采集的仿真轨迹,覆盖了 207 个操作任务和 60,000 多种场景变体,均基于模拟的 Franka Research 3 机械臂。

QAxis Robotics 在数据收集方面的核心理念是什么?

AAxis Robotics 的核心理念是反对“仅使用干净数据”的假设。他们认为,数据质量体现在分布层面而非单条轨迹。只要来自大量且多样化人群的嘈杂、非最优轨迹是互不相关的,噪音就会在训练中被平均掉,从而得到一个有效的工作策略。

Q使用 V1 数据集进行持续预训练,在 LIBERO-Plus 基准测试上取得了什么提升?

A在 LIBERO-Plus 基准测试上,使用 V1 数据集进行持续预训练,将 π0.5 策略的成功率从 83.9% 提升到了 88.8%,并且比体积匹配的 RoboCasa365 基线高出 37.3%。随着预训练数据从数据集的 25% 扩展到 100%,性能持续提升,未见饱和。

QAxis Robotics 的数据引擎包含哪四个数据线?

AAxis Robotics 的数据引擎包含四个大规模运行的数据线:1. 仿真数据:通过 Axis Hub 由超过 20 万分布式贡献者采集,涉及 13 种机器人本体。2. 自我中心数据:由 1000 多名全职收集者在真实场景中采集的第一人称活动数据。3. 移动操作数据:在真实人形机器人上采集的移动和灵巧操作数据。4. 人工引导的 DAgger 后训练数据:针对部署边缘案例的人工在环修正数据。所有任务和轨迹都记录在 Base 链上以证明来源。

QAxis Robotics 与 Booster Robotics 的合作取得了什么成果?

A作为 Booster Robotics 的首个仿真数据合作伙伴,Axis Robotics 重建了 Booster 的真实工作空间作为数字孪生体,由分布式贡献者收集了超过 42,000 个仿真片段,并将其提炼成一个 Booster 专用的模型先验知识。仅使用 30 个真实机器人演示,该先验模型就达到了 87.5% 的成功率,而现成的 π0.5 模型成功率仅为 37.5%,并且只使用了一半的真实世界演示数量就达到了与 π0.5 模型相当的性能。

你可能也喜歡

Chainalysis:北美加密货币市场经济规模达3万亿美元,AI代理在链上支付更活跃

根据Chainalysis报告,北美加密经济规模在截至2026年7月1日的12个月内达到3.02万亿美元,保持全球最具影响力加密市场地位。其中,美国市场微缩至2.78万亿美元,加拿大市场则增长至2477亿美元。 报告重点指出AI代理商业的崛起。在Base网络上,专为程序间支付设计的x402协议处理了超1.38亿笔链上交易,其中绝大部分是金额在0.0001至0.10美元之间的微支付。这些AI代理主要将资金用于代码分析、金融数据、API调用及AI模型计算等服务。美国在该领域占据主导地位,处理了30%的代理间交易。 美国在稳定币和现实世界资产(RWA)代币化方面保持领先。美元锚定稳定币占据99.1%的交易量,RWA市场在报告期内增长135%,达360.7亿美元,其中美国国债代币占42.8%。同时,美国自2022年以来首次成为比特币净进口国。 加拿大市场呈现不同特点,其P2P加密经济快速增长,稳定币交易占比提升至44%。国际汇款成为重要驱动力,流向印度、中国和菲律宾的加密汇款额达23.6亿美元,同比增长141%。这得益于其高移民比例以及加密汇款相比传统方式更低的成本。 报告总结认为,美国公司持续构建链上支付、稳定币和RWA的基础设施,而大量需求来自境外。其他市场如欧盟、新加坡和加拿大正通过发展替代性稳定币和本地监管框架,试图减少对美元金融体系的依赖。

cryptonews.ru1 小時前

Chainalysis:北美加密货币市场经济规模达3万亿美元,AI代理在链上支付更活跃

cryptonews.ru1 小時前

交易

現貨

熱門文章

如何購買ONE

歡迎來到HTX.com!在這裡,購買Harmony (ONE)變得簡單而便捷。跟隨我們的逐步指南,放心開始您的加密貨幣之旅。第一步:創建您的HTX帳戶使用您的 Email、手機號碼在HTX註冊一個免費帳戶。體驗無憂的註冊過程並解鎖所有平台功能。立即註冊第二步:前往買幣頁面,選擇您的支付方式信用卡/金融卡購買:使用您的Visa或Mastercard即時購買Harmony (ONE)。餘額購買:使用您HTX帳戶餘額中的資金進行無縫交易。第三方購買:探索諸如Google Pay或Apple Pay等流行支付方式以增加便利性。C2C購買:在HTX平台上直接與其他用戶交易。HTX 場外交易 (OTC) 購買:為大量交易者提供個性化服務和競爭性匯率。第三步:存儲您的Harmony (ONE)購買Harmony (ONE)後,將其存儲在您的HTX帳戶中。您也可以透過區塊鏈轉帳將其發送到其他地址或者用於交易其他加密貨幣。第四步:交易Harmony (ONE)在HTX的現貨市場輕鬆交易Harmony (ONE)。前往您的帳戶,選擇交易對,執行交易,並即時監控。HTX為初學者和經驗豐富的交易者提供了友好的用戶體驗。

1.5k 人學過發佈於 2024.12.12更新於 2026.09.28

如何購買ONE

相關討論

歡迎來到 HTX 社群。在這裡,您可以了解最新的平台發展動態並獲得專業的市場意見。 以下是用戶對 ONE (ONE)幣價的意見。

活动图片