四张照片,彼此毫无关联。
MIT的工程系教授Markus Buehler,把这四张照片,连同一个硬核的力学问题,一起扔给了3个AI。
一个多小时后,他桌上那台3D打印机吐出两个塑料件,一共19.48克。
从照片到零件,中间这段路,3个AI接力走完:
看懂图,抽出结构规律,写出一个能跑的物理模拟器,做47次实验,导出模型文件,切片,送进打印机。
过去所有「AI科学家」的演示,都停在同一个地方:一份报告,一段代码,一张仿真图。
真想动手,你还得有一间造价百万美元起步的自动化实验室。
这一次,AI绕开了百万美元的门槛,直接把东西造了出来。
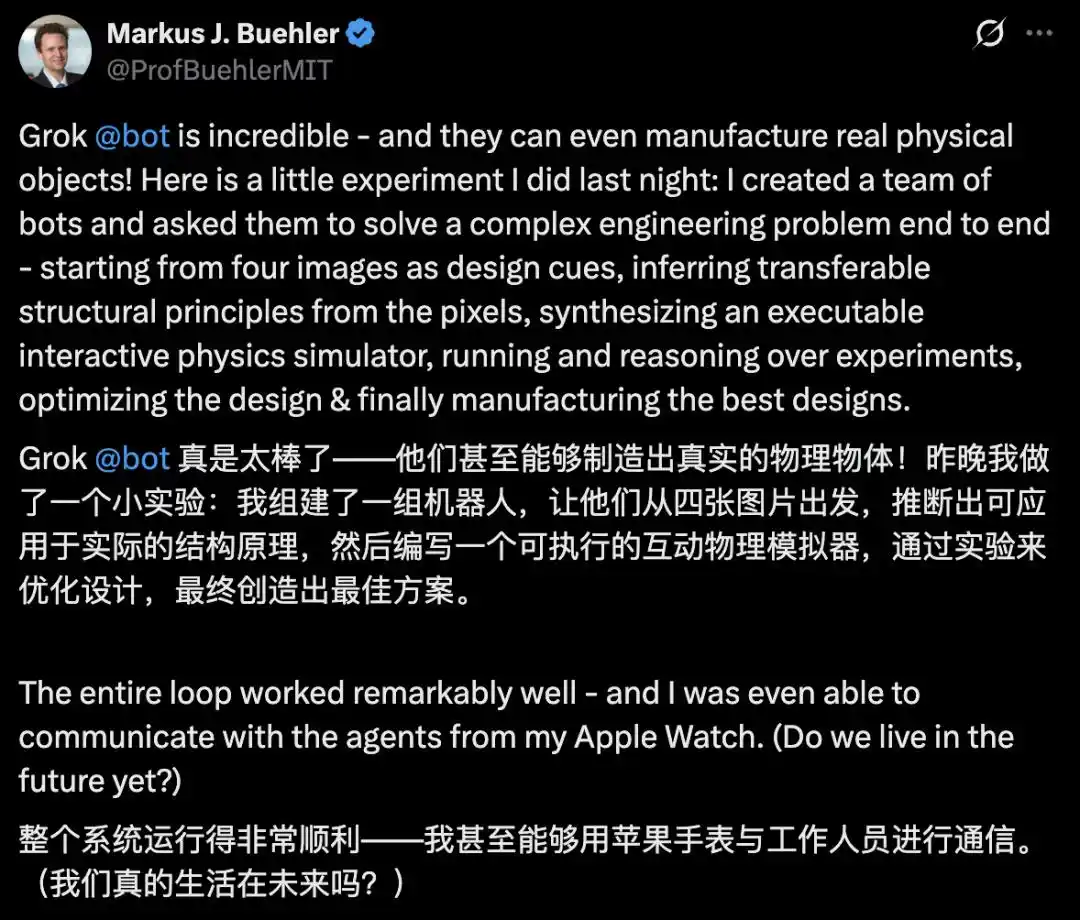
Buehler直接在帖子里感慨:我们是不是已经活在未来了?
xAI刚给的编制
MIT教授照着用了
干活的是3个Grok Bot。
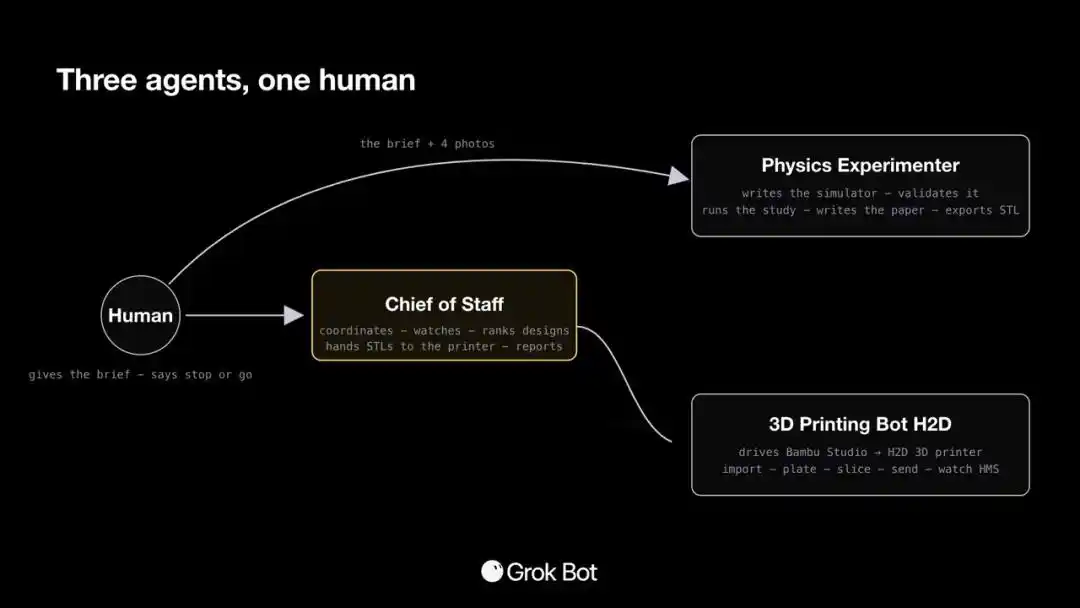
三个Bot的分工图。幕僚长居中调度,物理实验智能体写模拟器跑研究,3D打印智能体驱动Bambu Studio。
这套编制是xAI给配的,Buehler照着搭了个真的项目组。
幕僚长(Chief of Staff),项目主管。
全场唯一不直接产出成果的角色。它盯着另外两个在干什么,把结果拉回主对话,在它们之间传文件,催着活儿别停。
物理实验智能体(Physics Experimenter),科学家兼码农。
读图、写模拟器、跑实验、分析结果,最后还得交一份LaTeX格式的科研报告。
3D打印智能体(3D Printing Bot),车间主任。
备料、切片、生成制造代码、发任务、盯打印机。
这套分工,不是Buehler拍脑袋想出来的。
8月11日,xAI刚推出Grok Bot早期测试版。
每个Bot都配一台自己的云端电脑,会像人一样登录账号、点开网页干活。几个Bot还能并排一起忙,头上通常再压一个幕僚长。
xAI自己内部就这么用。工程Bot在产品界面里把Bug复现一遍,顺手提个单,再把修复的活儿甩给隔壁调试Bot。
官方还撂了句狠话:完成90%和完成100%之间,差着一整个世界。
多数AI只能把你送到「差不多」那一站,剩下最后那10%还得你自己下车走。
Grok Bot想干的,就是把你直接送到站。
20分钟
三个Grok造了个实验室
Buehler给的输入只有两样:4张参考照片,和一个问题。
一片羽状的叶脉,一张类似Voronoi图的网眼,一团随机排布的纤维格子,一张辐射加环向的蜘蛛网。
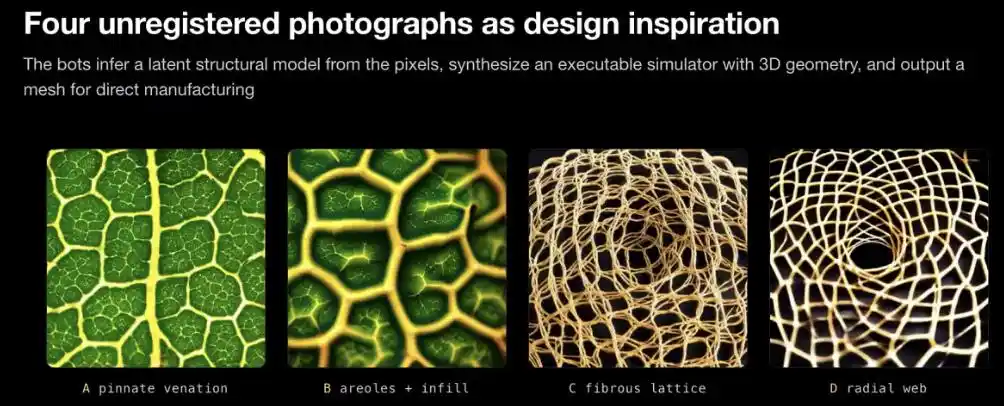
四张图尺度不同,对象不同,彼此也没有对齐,更没有一张现成的工程图纸。
照片之外,他还给了一个问题:
在材料总量固定的前提下,层级深度、冗余度、无序度和层间强度,会怎样改变刚度、峰值载荷、能量吸收,以及从「脆性断裂」到「渐进破坏」的转变?
翻译成人话:自然界的东西为什么又轻又结实?叶脉、蛛网、骨头,都是一层套一层的结构。这套「层级」到底在哪一步真的帮上了忙?
他没告诉智能体怎么建模,也没指定用什么软件。
只提出一个要求:从这4张图里推测出可迁移的设计原则,然后用它们搭一个研究断裂的实验平台。
大约20分钟后,一个可交互的二维分层Euler-Bernoulli梁网络实验室跑了起来。
它没有去调用任何现成的力学仿真软件,而是从零写了一个。
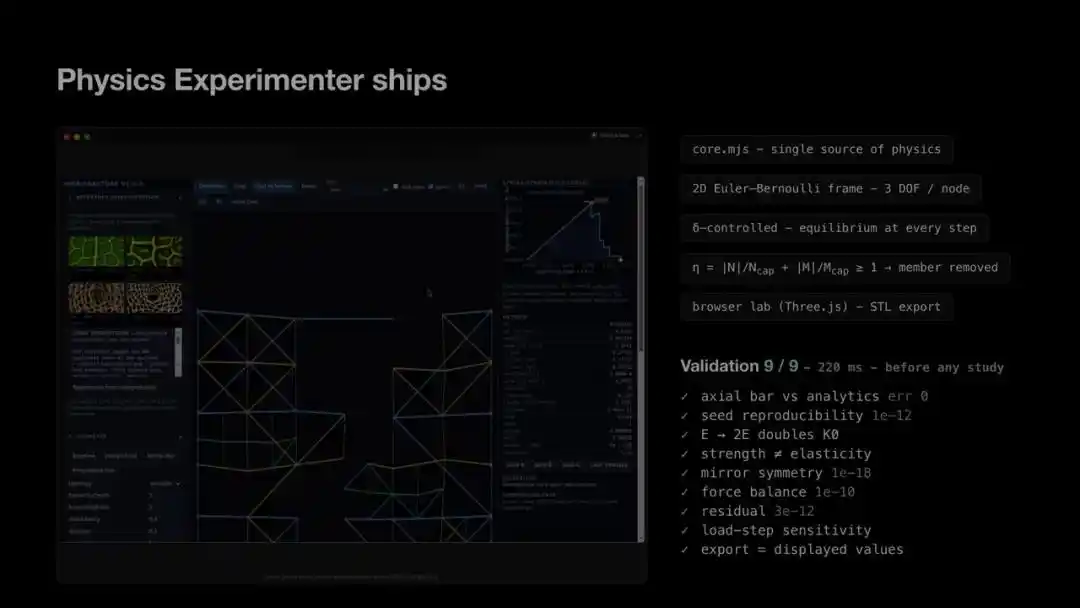
它给模拟器起名叫HIER-FRACTURE v1.0.0。做研究之前先跑9项自检,用时220毫秒,9项全过。
自检通过,它才开始干正事。
这个实验室一头连着仿真,一头连着打印机:跑完实验,直接吐出3D打印用的模型文件。
这一步,它不是调用了一个现成工具,而是先把工具造了出来。
47次仿真
AI推翻了自己的假设
然后,它开始做实验。
47次仿真实验,其中6次用于留出测试。
意思是这6组数据事先不参与调参,专门留着最后验证结论站不站得住。这是人类做实验才有的习惯动作。
结论有点反直觉:材料总量固定的前提下,这些结构硬度都差不多,最多差20%;但「扛不扛摔」天差地别,好的和差的能差出好几倍。
原因说白了就是抢材料:细结构补得越多,主梁就越细。层级越深的网络,反而经常比一个简单的单层格子更不禁摔。
那些偏弱的连接处,倒像一排保险丝:它们先断,把冲击摊开,整个结构从「一下子崩」变成「慢慢崩」。
最有意思的,是最后一步。
实验开始前,它自己先立了个靶子,叫假设H2:多加的层级之所以有害,问题主要出在层与层之间的连接处,那里太弱,卡住了整个结构。
47次跑完,它把自己立的靶子打掉了。真正的原因是:材料就那么多,多分一层,就得从别的地方抠。
一个AI推翻了流程里预设的假设,还注明了原因,这个动作比任何跑分都更像做科研。
软件成了AI的手
当把优选设计交给3D打印Bot之后,事情又变得不一样了。
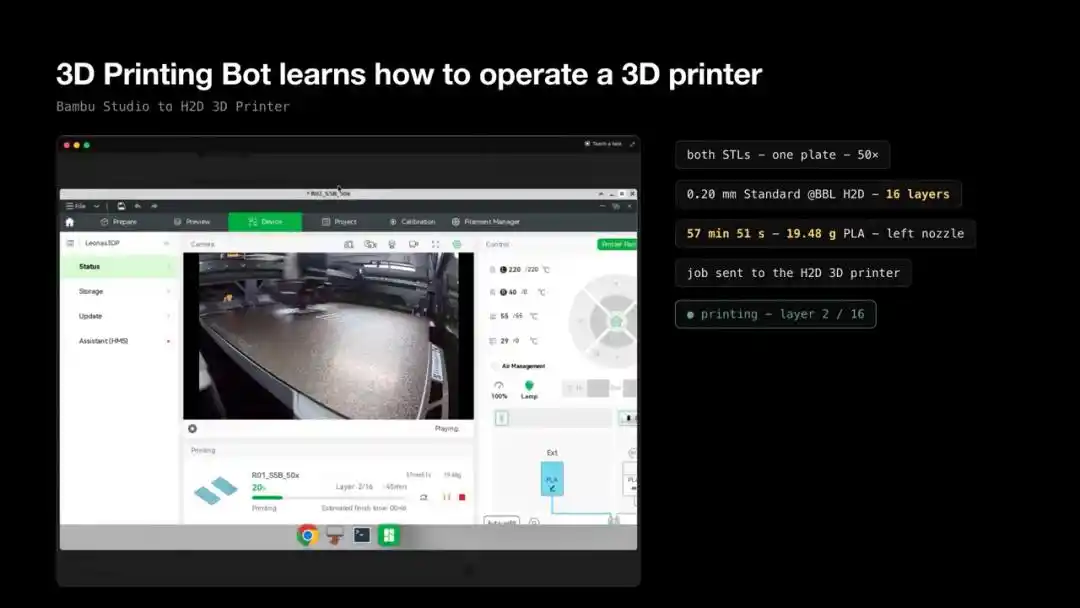
幕僚长按断裂功给47次运行排序,选出两个设计导出模型文件,统一放大50倍。
它打开切片软件Bambu Studio,连上那台叫Leonas3DP的打印机,把两个模型摆进同一张底板,统一放大50倍,设好参数切片,点发送,然后盯着打印机的实时摄像头,看喷头一层层把塑料铺上去。
不到一小时,两个零件打好了。
Grok Bot没有去驱动打印机的电机,也没有走什么专用接口。它像人一样,在点那个软件的界面。
这可能是整件事里最要紧的一步。
过去大家默认智能体要进入物理世界,得靠机械臂、靠具身智能、靠一套全新的硬件协议。
这次它走的是另一条路:制造业早就把自己搬进了软件,图形界面就是现成的入口。
会点鼠标,就等于长出了手。
自动化科学干了十几年,最难啃的骨头是驱动:每台仪器一套接口,想让AI操作,要么改装设备,要么上机械臂。
利物浦大学那台机器人化学家,八天跑了约700次实验,走的就是机械臂路线,代价是一间百万美元起步的自动化实验室。
Grok Bot走的是第三条路:不改仪器,不上机械臂,直接用鼠标点人类天天在用的软件。
只要设备有图形界面,它就已经有接口了:CNC、示波器、显微镜控制台,凡是有GUI的,理论上都在射程之内。
一边是百万美元级的自动化实验室,一边是一台1749美元、在电商平台就能下单的桌面机。
成本结构也就此改写。
人始终在环内
任务是Buehler给的,4张图是他挑的,科学问题也是他定的。
xAI官方也写明,Bot遇到需要批准的地方,会回来找人。
整个设计中,人始终在环内。
Buehler也不是第一次干这个。
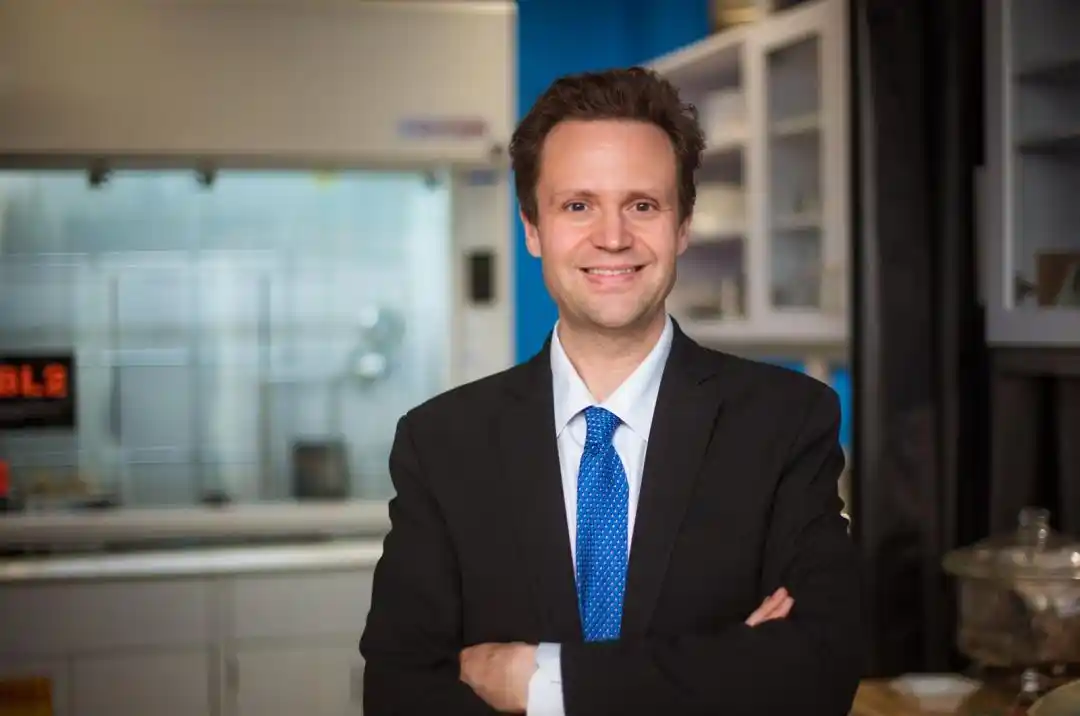
Markus Buehler,MIT的Jerry McAfee工程讲席教授,2025年华盛顿奖得主
他是MIT的McAfee工程讲席教授,同时挂着机械工程和土木与环境工程两个教职,研究方向正好覆盖AI、断裂力学、层级材料和增材制造,发表过800多篇论文,是美国国家工程院院士。
所以,这不是普通用户随手玩了一把,是这个领域最懂行的人之一,在自己的主场做压力测试。
2024年他就发过MechAgents研究,让多个智能体分工协作解力学问题,彼此挑错。
那篇论文里也老实记了一笔:智能体曾取错应力分量,是人类提示之后才改对的。
多智能体解决的是分工问题,不自动意味着靠谱。
这次真正的跨越,也不在智力这一侧。
过去几年,智能体的产出一直停留在报告、代码、图表和模拟结果里——它们很聪明,但没有手。
而现代制造业整个架在软件上:CAD、切片器、机床控制台,全都有图形界面,它们全都是为一双手准备的。
如今,这些界面,等来了一个不会累的操作员。
参考资料:
https://x.com/ProfBuehlerMIT/status/2091108225806454802
本文来自微信公众号“新智元”(ID:AI_era),编辑:元宇